Wiedza / Uczenie przez naśladowanie: unitree_lerobot
Uczenie przez naśladowanie: unitree_lerobot
Oficjalne narzędzia Unitree do uczenia przez naśladowanie, oparte na Hugging Face LeRobot.
Stan: oficjalny projekt open-source (GitHub i lista oficjalnych projektów open-source Unitree).
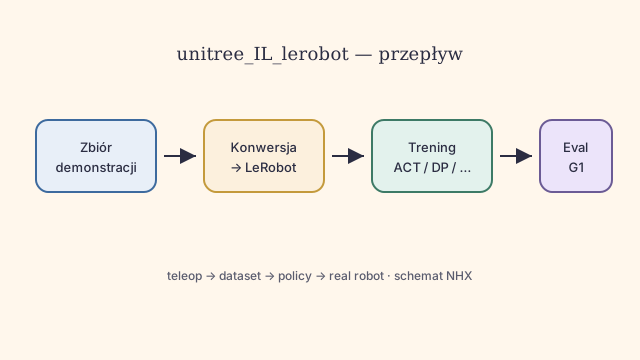
unitree_IL_lerobot to dawna nazwa; aktualne repozytorium to unitree_lerobot (stary adres przekierowuje na nowy). To oficjalna odmiana Hugging Face LeRobot do zbierania i konwersji danych, trenowania i oceny na G1 z dłońmi zręcznymi (opis w repozytorium: G1 z Dex1 i Dex3 jako konfiguracja bazowa).
- Obsługa zbiorów danych LeRobot w wersjach 2 i 3; strategie sterowania m.in. ACT, Diffusion, pi0 i pi0.5 (według informacji o wydaniach).
- Licencja: Apache-2.0 (plik LICENSE oraz NOTICE dla projektu źródłowego).
- Lista projektów open-source Unitree podaje ten projekt pod nazwą unitree_IL_lerobot.
UnifoLM (modele bazowe) · EDU i SDK
Źródła: unitree_lerobot, unitree.com/opensource. Odczyt 23.10.2026.